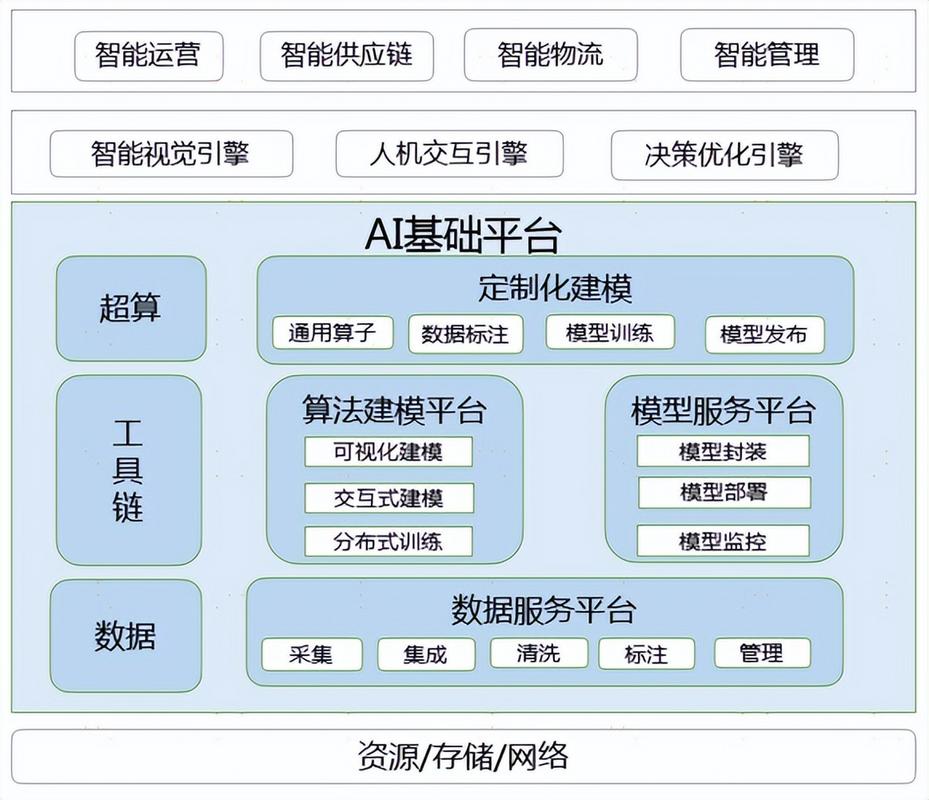
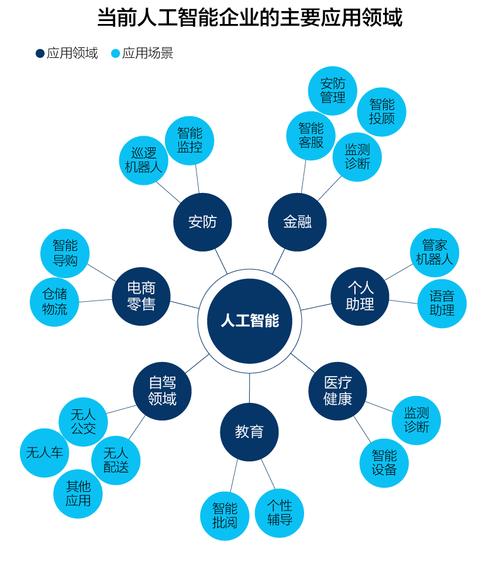
视觉与感知 人工智能在汽车安全系统中的实际应用与通用系统展望
随着人工智能技术的飞速发展,汽车安全系统正经历着从被动防护到主动感知与决策的深刻变革。视觉与感知技术作为人工智能的核心能力之一,已经在汽车安全领域实现了广泛而深入的应用,并逐步向通用人工智能应用系统演进。
一、视觉感知技术在汽车安全中的实际应用
1. 高级驾驶辅助系统(ADAS)
基于计算机视觉的ADAS是当前人工智能在汽车安全中最成熟的应用。通过车载摄像头、毫米波雷达和激光雷达的多传感器融合,系统能够实时识别车道线、行人、车辆、交通标志等关键元素,实现车道保持辅助(LKA)、自动紧急制动(AEB)、自适应巡航控制(ACC)等功能。例如,特斯拉的Autopilot和蔚来的NOP均依赖视觉感知网络对周围环境进行语义分割和目标检测,从而提前预警潜在碰撞风险。
2. 驾驶员状态监控
车内视觉感知系统通过红外摄像头和深度学习算法,实时监测驾驶员的面部特征、眼部开合度和头部姿态,判断疲劳驾驶或分心行为。一旦检测到异常,系统会发出警报甚至主动干预(如减速靠边)。这类系统已在国内多家商用车队和高端乘用车中广泛应用,显著降低了因驾驶员状态不佳导致的事故率。
3. 智能泊车与全景环视
基于视觉的自动泊车系统利用环视摄像头生成车辆周围360度全景图像,通过SLAM(同步定位与建图)技术识别车位并规划泊车路径。感知系统还能检测泊车过程中的障碍物和行人,实现自动刹停,提升低速场景的安全性。
4. 行人及非机动车保护
人工智能视觉模型经过大量行人、自行车、电动车样本训练,能够在复杂城市道路中准确检测弱势道路使用者。结合预测算法,系统可预判其运动轨迹,在可能发生碰撞时提前触发制动或预警。欧盟新车安全评鉴协会(Euro NCAP)已将行人检测纳入评分体系,推动该技术普及。
二、从专用感知到通用人工智能应用系统
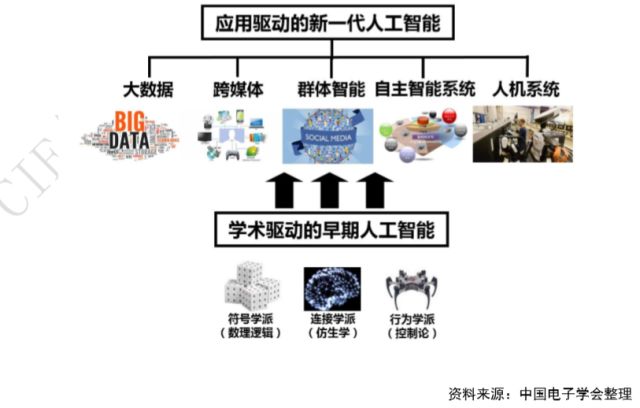
当前汽车安全系统中的AI多为专用模型,针对特定任务(如目标检测、车道分割)独立训练。随着通用人工智能(AGI)理念的兴起,行业正探索构建统一的感知-决策-控制通用系统。
1. 端到端自动驾驶架构
传统模块化架构将感知、规划、控制分离,存在信息损失和累积误差。端到端AI系统直接以原始传感器数据为输入,输出车辆控制指令,通过大规模神经网络学习全局最优策略。Waymo、Mobileye等公司已在受限场景下测试此类系统,其泛化能力有望提升对未知场景的安全处理能力。
2. 多任务学习与基础模型
通用感知系统需同时处理检测、分割、跟踪、预测等多任务。通过共享骨干网络的多任务学习框架,模型可在单一网络中完成多项安全相关任务,减少计算冗余并提高一致性。视觉基础模型(如SAM、DINOv2)的引入,使得系统在少样本甚至零样本条件下也能识别新物体,增强了安全系统的鲁棒性。
3. 车路云一体化协同
通用人工智能应用系统不仅局限于单车智能,还通过V2X(车路协同)技术将路侧感知设备、云端计算平台与车辆连接。云端大模型可融合多车多路数据,进行全局交通态势预测和风险预警,再下发至单车执行,形成“车-路-云”闭环安全体系。
三、挑战与展望
尽管视觉感知与AI安全系统成果显著,但仍面临恶劣天气、传感器对抗攻击、长尾场景等挑战。随着类脑计算、神经符号系统等通用AI技术的发展,汽车安全系统将向认知感知、可解释决策方向演进,最终实现零事故愿景。
视觉与感知驱动的人工智能已切实提升汽车安全水平,而通用人工智能应用系统的构建将进一步整合算力、数据与算法,推动智能交通生态的安全升级。
如若转载,请注明出处:http://www.fuhuipu.com/product/34.html
更新时间:2026-10-24 04:37:34